 English
 Vietnamese
 Korean
 Japanese
 Thai
 Malay
Cánh tay Robot Delta là “trái tim” tốc độ cao của dây chuyền đóng gói. Thiết bị giúp gắp và đặt sản phẩm với hàng trăm nhịp mỗi phút. Nhưng hiện tượng Robot Delta chạy sai quỹ đạo kịch bản lập trình vẫn thường xảy ra.
Sản phẩm bị rơi, gắp hụt hoặc va chạm hư hỏng cơ khí. Sự cố này làm gián đoạn toàn bộ dây chuyền sản xuất tự động. Bài viết này SWOER sẽ bóc tách các nguyên nhân cốt lõi và cách khắc phục nhanh chóng.
Nguyên nhân cơ khí: Rơ lắc khớp cầu và sai số thanh truyền làm Robot Delta chạy sai quỹ đạo kịch bản lập trình
Phần cứng cơ khí chịu lực liên tục với vận tốc cực lớn. Sau thời gian dài hoạt động, hiện tượng mài mòn xuất hiện rõ rệt.
Nguyên nhân chính gồm:
- Độ rơ khớp cầu (Ball joint): Các khớp cầu và ổ bi của tay đòn bị mài mòn, tạo ra độ rơ lớn khiến đầu gắp lệch tâm.
- Biến dạng thanh truyền: Thanh truyền sợi Carbon bị nứt chân chim hoặc biến dạng nhiệt do môi trường nhà xưởng.
Giải pháp: Kiểm tra độ rơ cơ khí định kỳ, thay thế cụm khớp cầu và thanh truyền đạt chuẩn OEM.
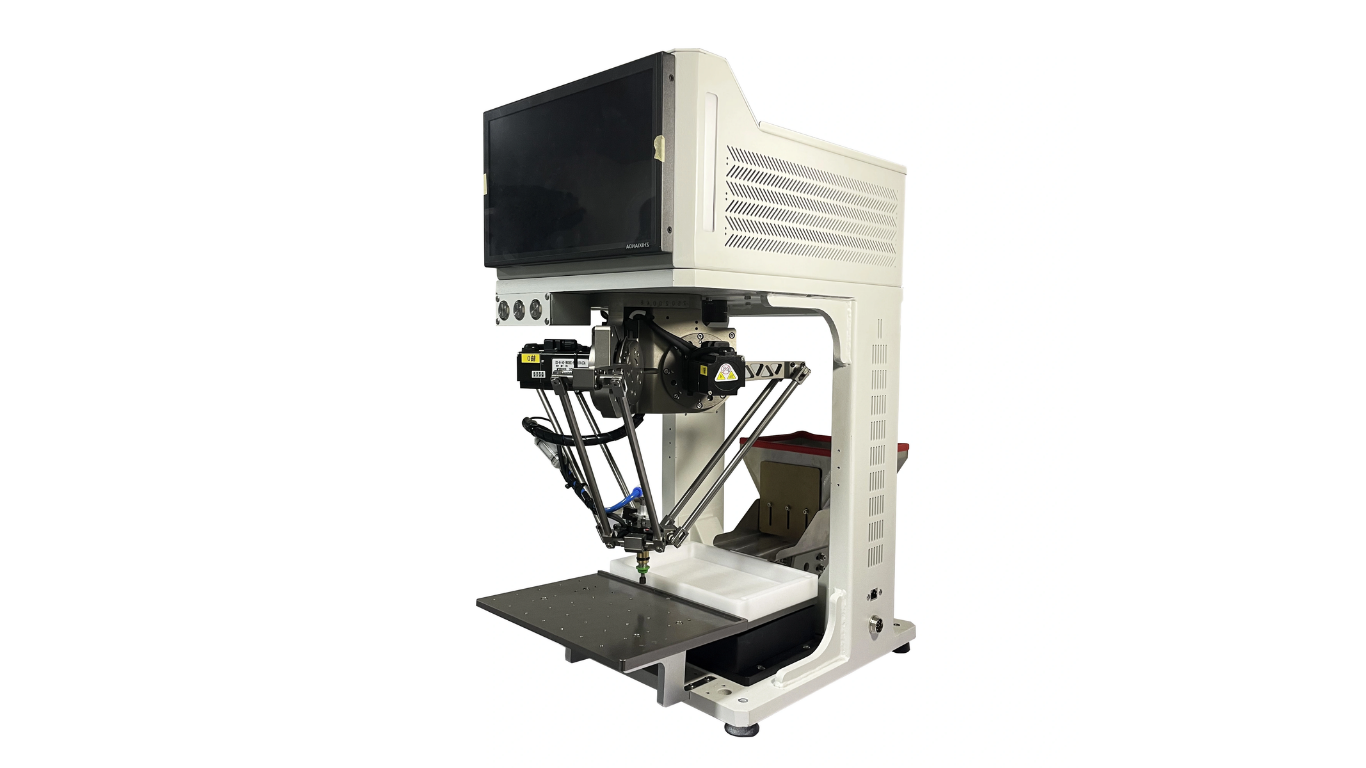
Nguyên nhân điện tử: Lỗi tín hiệu encoder khi Robot Delta chạy sai quỹ đạo kịch bản lập trình
Hệ thống truyền động điện đóng vai trò điều khiển vị trí chính xác. Sai số tín hiệu điện sẽ khiến tọa độ không gian bị xê dịch.
Các điểm nghẽn thường gặp:
- Nhiễu điện từ (EMI): Động cơ Servo bị nhiễu tín hiệu từ biến tần hoặc nguồn điện xung quanh.
- Đứt gãy cáp ngầm: Cáp tín hiệu Encoder bị gập gãy ngầm tại các điểm uốn gấp khúc theo chuyển động tay đòn.
- Trượt dây đai: Dây đai truyền động bị chùng hoặc trượt bước răng cơ khí.
Giải pháp: Đi dây cáp chống nhiễu chuyên dụng, siết căng dây đai định kỳ và kiểm tra xung phản hồi Servo.
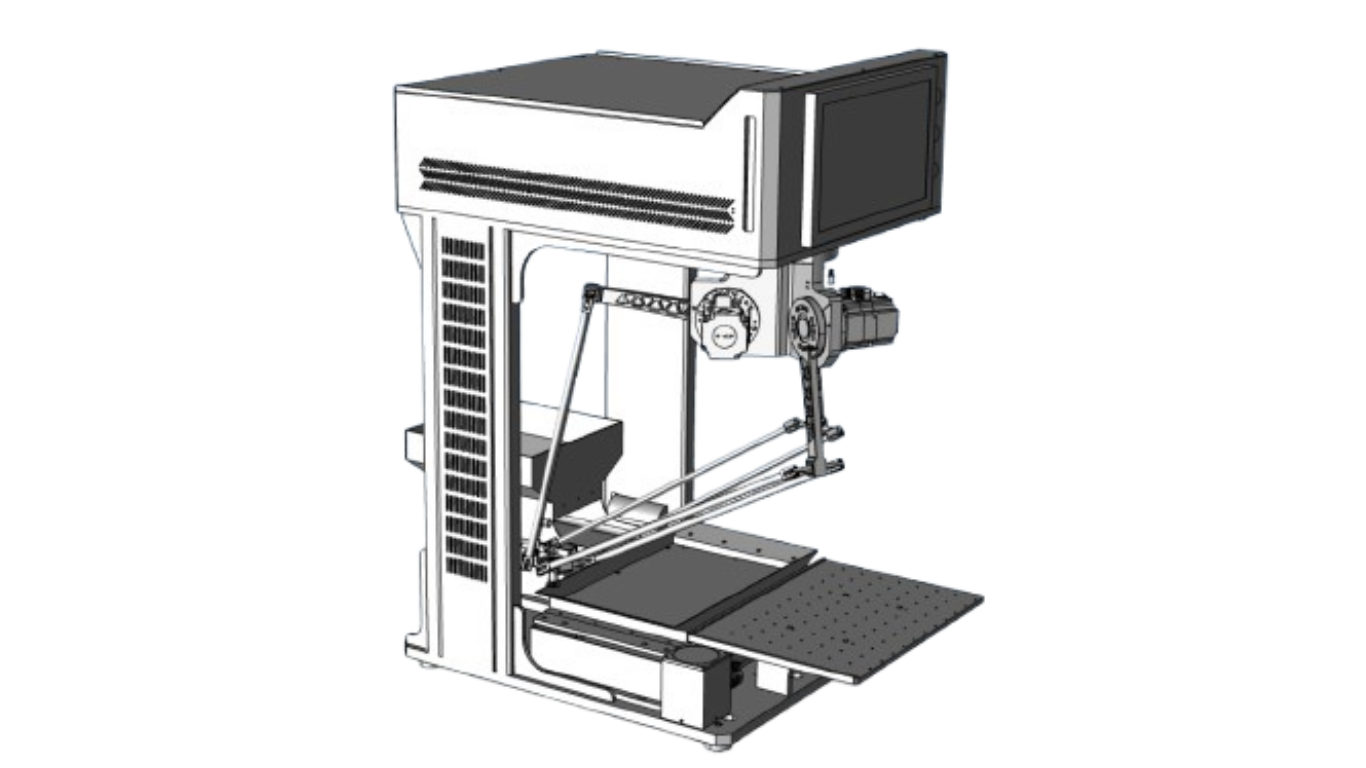
Nguyên nhân thị giác: Sai số hiệu chuẩn camera vision khi Robot Delta chạy sai quỹ đạo kịch bản lập trình
Hệ thống thị giác máy tính quyết định vị trí chính xác của phôi trên băng tải. Bất kỳ sai lệch nhỏ nào cũng dẫn đến việc gắp hụt.
Các yếu tố gây lỗi:
- Lệch góc nhìn Camera: Camera bị va chạm nhẹ làm thay đổi góc nhìn hoặc tiêu cự thấu kính.
- Sai số Hand-Eye Calibration: Ma trận hiệu chuẩn hệ tọa độ giữa Camera và Robot bị lệch.
- Lệch tốc độ băng tải: Tốc độ băng tải không đồng bộ với thời gian xử lý ảnh (Conveyor tracking).
Giải pháp: Chạy lại chương trình hiệu chuẩn Hand-Eye Calibration, cố định chắc chắn giá đỡ và kiểm tra encoder băng tải.
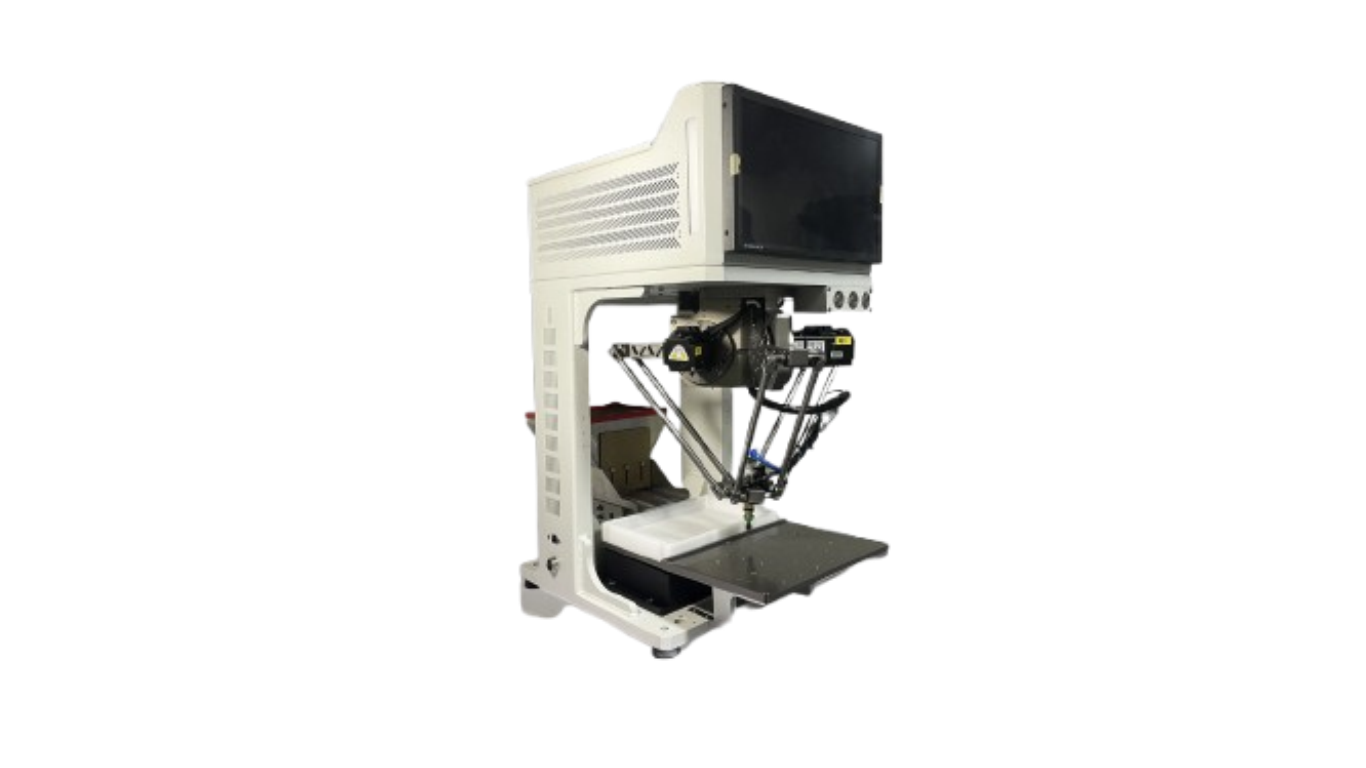
Nguyên nhân phần mềm: Lỗi kịch bản lập trình và giới hạn động học khi robot delta chạy sai quỹ đạo kịch bản lập trình
Thuật toán nội suy quỹ đạo và mã lệnh điều khiển chưa tối ưu. Robot dễ bị giật cục hoặc vượt quá giới hạn vật lý.
Nguyên nhân cụ thể:
- Vận tốc và gia tốc quá cao: Kịch bản lập trình thiết lập gia tốc vượt quá giới hạn động học (Kinematic limits) của cơ cấu khí động học.
- Điểm kỳ dị (Singularity): Xung đột tọa độ tại các điểm chuyển hướng ngoặt trong không gian làm việc.
Giải pháp: Tối ưu hóa lại cấu hình thông số gia tốc, giảm tốc độ tại các điểm cua gấp và cập nhật thuật toán nội suy quỹ đạo.
Quy trình 4 bước chẩn đoán và khắc phục lỗi từ SWOER khi robot delta chạy sai quỹ đạo kịch bản lập trình
Kỹ sư bảo trì có thể áp dụng ngay checklist thực chiến sau:
- Bước 1 – Test tĩnh không tải (Jog mode): Điều khiển Robot về điểm Home gốc để kiểm tra sai số tọa độ vật lý.
- Bước 2 – Kiểm tra cơ khí & Khớp nối: Dùng tay lắc nhẹ các tay đòn để phát hiện độ rơ của khớp cầu.
- Bước 3 – Hiệu chuẩn lại Vision & Tracking: Kiểm tra ma trận camera và đồng hồ đo tốc độ băng tải.
- Bước 4 – Mô phỏng lại kịch bản lập trình (Simulation): Chạy mô phỏng quỹ đạo không tải trước khi vận hành tốc độ cao.
Conclude
Sự cố Robot Delta chạy sai quỹ đạo kịch bản lập trình đòi hỏi chẩn đoán toàn diện từ cơ khí đến phần mềm.
Dây chuyền Robot Delta tại nhà máy của bạn đang gặp lỗi lệch tọa độ hoặc cần hiệu chuẩn khẩn cấp?
Liên hệ ngay với đội ngũ chuyên gia SWOER qua Hotline/Zalo: 0347 103 200 hoặc Email: sales@swoer.vn để nhận HỖ TRỢ KỸ THUẬT TẬN XƯỞNG & HIỆU CHUẨN ROBOT TRONG 24 GIỜ!
Contact us
Please let us know your material size and required speed.