 Korean
 Vietnamese
 English
 Japanese
 Thai
 Malay
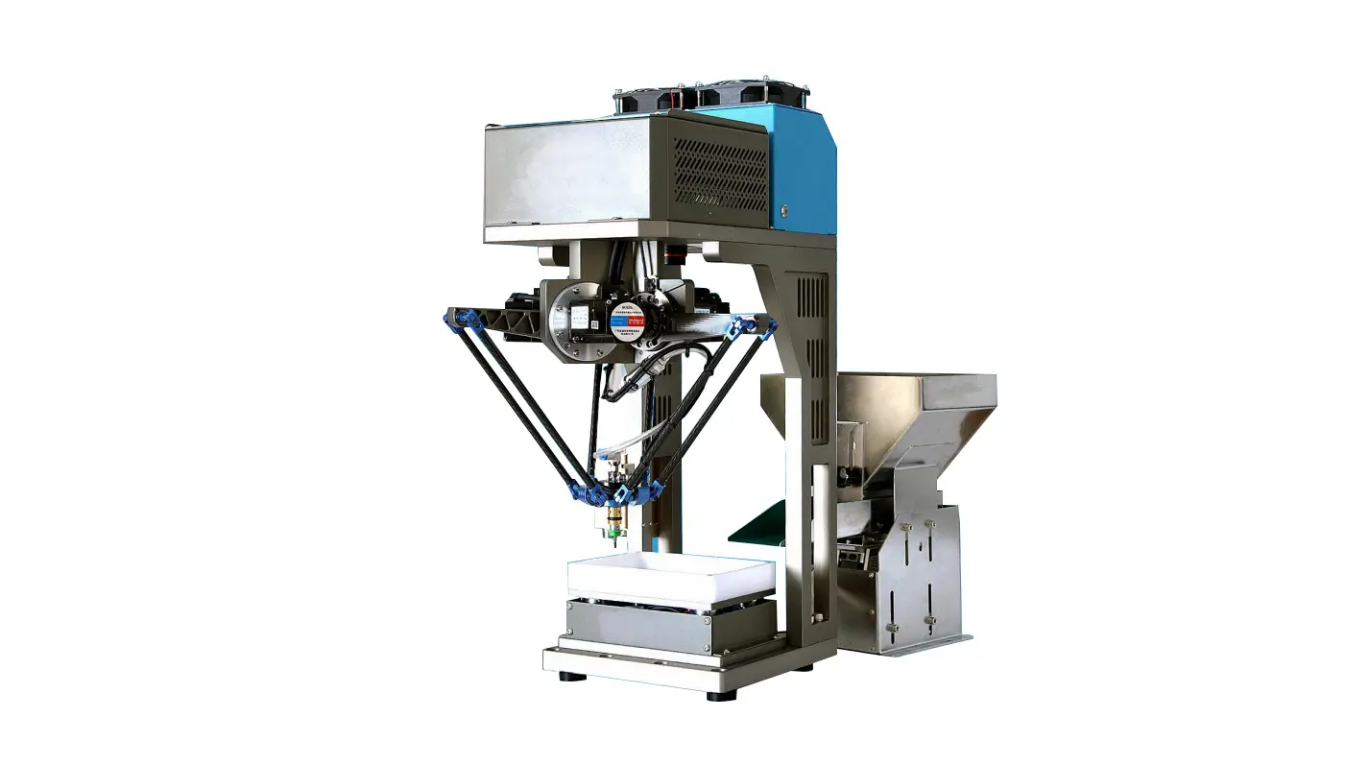
Dây chuyền đóng gói tốc độ cao đòi hỏi tính chuẩn xác tuyệt đối. Robot Nhện (Delta Robot) đảm nhận nhiệm vụ gắp nhả hàng ngàn sản phẩm mỗi giờ.
Nếu lệch tọa độ, robot sẽ gắp trượt hoặc làm móp méo sản phẩm. Kỹ thuật đồng bộ Robot Nhện với dải sóng cảm biến quang là giải pháp cốt lõi.
Phương pháp này giúp xác định chính xác vị trí phôi đang di chuyển trên băng tải. Bài viết này 스워어 sẽ phân tích nguyên lý và quy trình cài đặt chuẩn kỹ thuật.
Nguyên lý đồng bộ Robot Nhện với dải sóng cảm biến quang
Dải sóng cảm biến quang (Photoelectric Sensor Array) gồm nhiều cảm biến xếp liền kề. Hệ thống đặt ở đầu vào băng tải để phát hiện mép sản phẩm.
Nguyên lý vận hành diễn ra theo chuỗi logic sau:
- Phôi di chuyển qua dải sóng cảm biến quang.
- Cảm biến kích hoạt tín hiệu ngắt ngắt cứng (High-Speed Interrupt).
- Bộ đếm Encoder đo chính xác tốc độ dịch chuyển của băng tải.
- Bộ điều khiển tính toán tọa độ động XYZ của phôi theo thời gian thực.
- Robot Nhện bắt bám và thực hiện hành trình gắp đuổi (Conveyor Tracking).
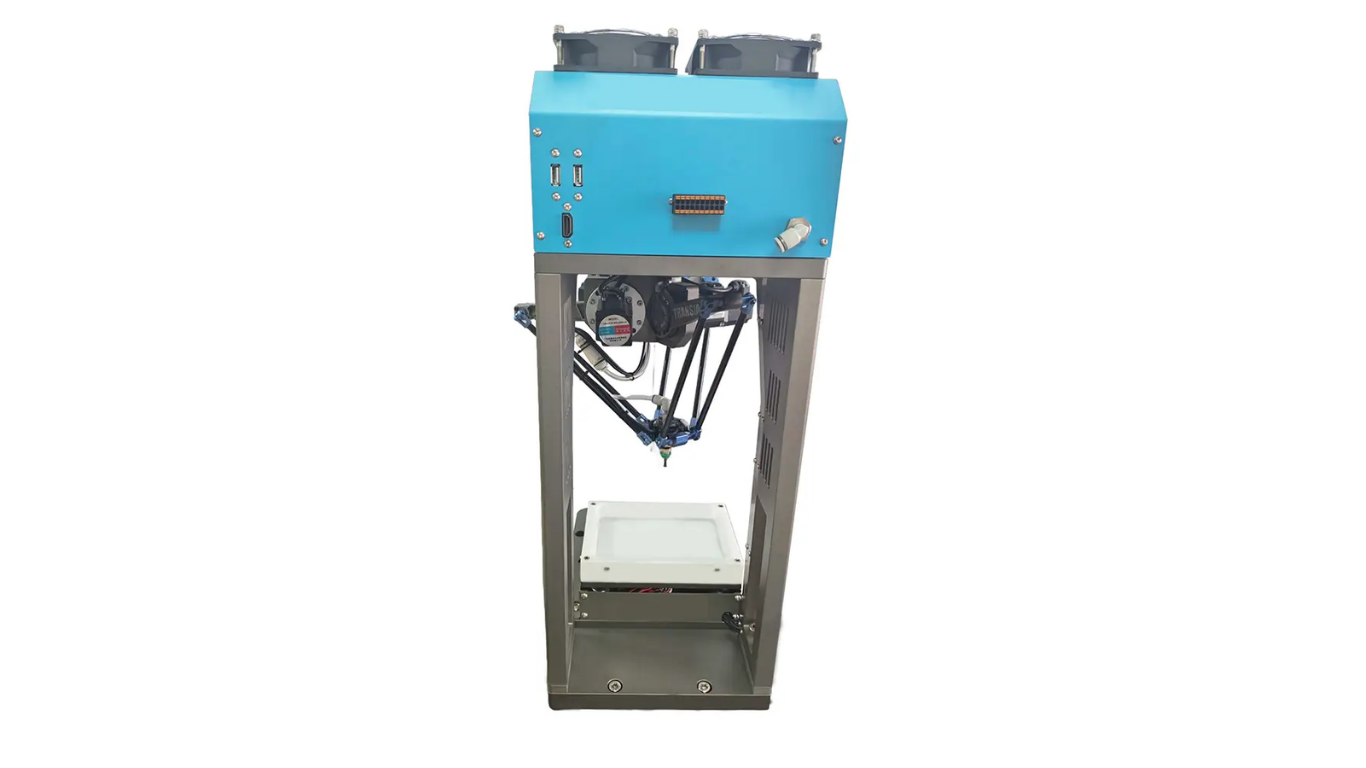
Lợi ích khi đồng bộ Robot Nhện với dải sóng cảm biến quang
Áp dụng giải pháp này mang lại hiệu quả vượt trội cho trạm tự động hóa:
- Tốc độ xử lý cực nhanh: Đáp ứng năng suất gắp từ 100 – 150 sản phẩm/phút.
- Nhận diện vật liệu khó: Nhận biết tốt sản phẩm trong suốt, phản quang hoặc bề mặt gồ ghề.
- Tối ưu chi phí: Giá thành đầu tư thấp hơn so với hệ thống Camera Vision 2D/3D phức tạp.
- Triệt tiêu độ trễ: Tín hiệu ngắt trực tiếp giúp Robot nhận tọa độ ngay lập tức mà không bị trễ khung hình.
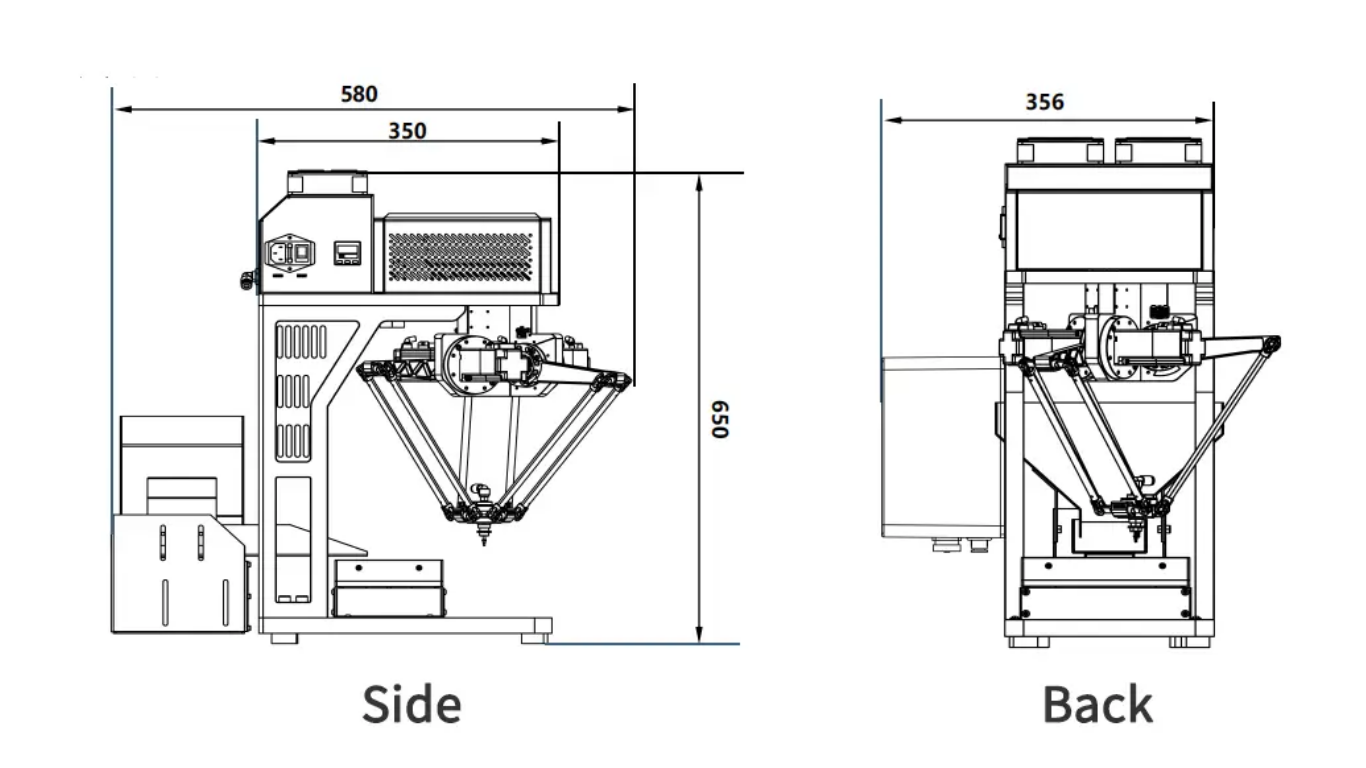
Các bước lập trình đồng bộ Robot Nhện với dải sóng cảm biến quang
Kỹ sư tích hợp cần thực hiện theo 5 bước tiêu chuẩn:
- Gá lắp cơ khí: Cố định dải cảm biến vuông góc 90 độ với chiều đi của băng tải.
- Đấu nối tín hiệu: Kết nối xung Encoder và ngắt cảm biến vào bộ điều khiển Robot.
- Calib tọa độ gốc: Đo khoảng cách vật lý từ dải cảm biến tới gốc tọa độ Robot.
- Cấu hình thuật toán: Thiết lập tính năng Conveyor Tracking trên phần mềm điều khiển.
- Tối ưu độ trễ: Chạy thử tốc độ cao và bù thời gian đóng mở tay kẹp (Gripper).
Lưu ý kỹ thuật giúp hệ thống vận hành bền bỉ
Để duy trì độ chính xác lâu dài, bạn cần chú ý các yếu tố sau:
- Chống nhiễu tín hiệu: Dùng dây cáp bọc kim chống nhiễu cho dải cảm biến quang.
- Vệ sinh bề mặt thu phát: Lắp thêm đầu thổi khí tự động để làm sạch bụi bẩn bám trên mắt đọc.
- Kết hợp mâm rung cấp liệu: Dùng mâm rung hoặc bàn rung Flex Feeder để giãn khoảng cách phôi đồng đều trước khi vào băng tải.
끝내다
Kỹ thuật đồng bộ Robot Nhện với dải sóng cảm biến quang giúp tối đa hóa tốc độ và độ chính xác cho khâu đóng gói tự động.
Bạn đang cần tư vấn giải pháp tích hợp Robot Nhện, lập trình đồng bộ băng tải hoặc hệ thống cấp phôi tự động?
Liên hệ ngay với đội ngũ kỹ sư của 스워어 qua Hotline/Zalo: 0347 103 200 hoặc Email: sales@swoer.vn để được hỗ trợ khảo sát, tư vấn giải pháp và mô phỏng 3D miễn phí!
문의하기
재료 크기와 필요한 속도를 알려주세요.