 Japanese
 Vietnamese
 English
 Korean
 Thai
 Malay
Lựa chọn sai tải trọng có thể làm Robot Delta sụt giảm năng suất. Trầm trọng hơn, thiết bị sẽ báo lỗi quá tải hoặc hỏng động cơ servo.
Kỹ sư tích hợp hệ thống cần nắm rõ thông số này trước khi lắp đặt dây chuyền. Bài viết này 誓う sẽ hướng dẫn chi tiết cách tính tải trọng đầu cần Robot Delta chuẩn xác nhất.
Tải trọng đầu cần Robot Delta là gì?
Khái niệm tải trọng đầu cần (Payload) biểu thị tổng khối lượng tối đa tại đầu trục robot. Cụm khớp động trung tâm (Tool Center Point – TCP) chịu trách nhiệm nâng và dịch chuyển khối lượng này.
Giá trị này là tổng hợp của ba thành phần cơ bản:
- Khối lượng sản phẩm thực tế cần gắp (M_product).
- Khối lượng cụm tay kẹp cơ khí hoặc đầu hút chân không (M_gripper).
- Khối lượng phụ kiện như van điện từ, cảm biến, dây dẫn gắn trực tiếp (M_accessories).
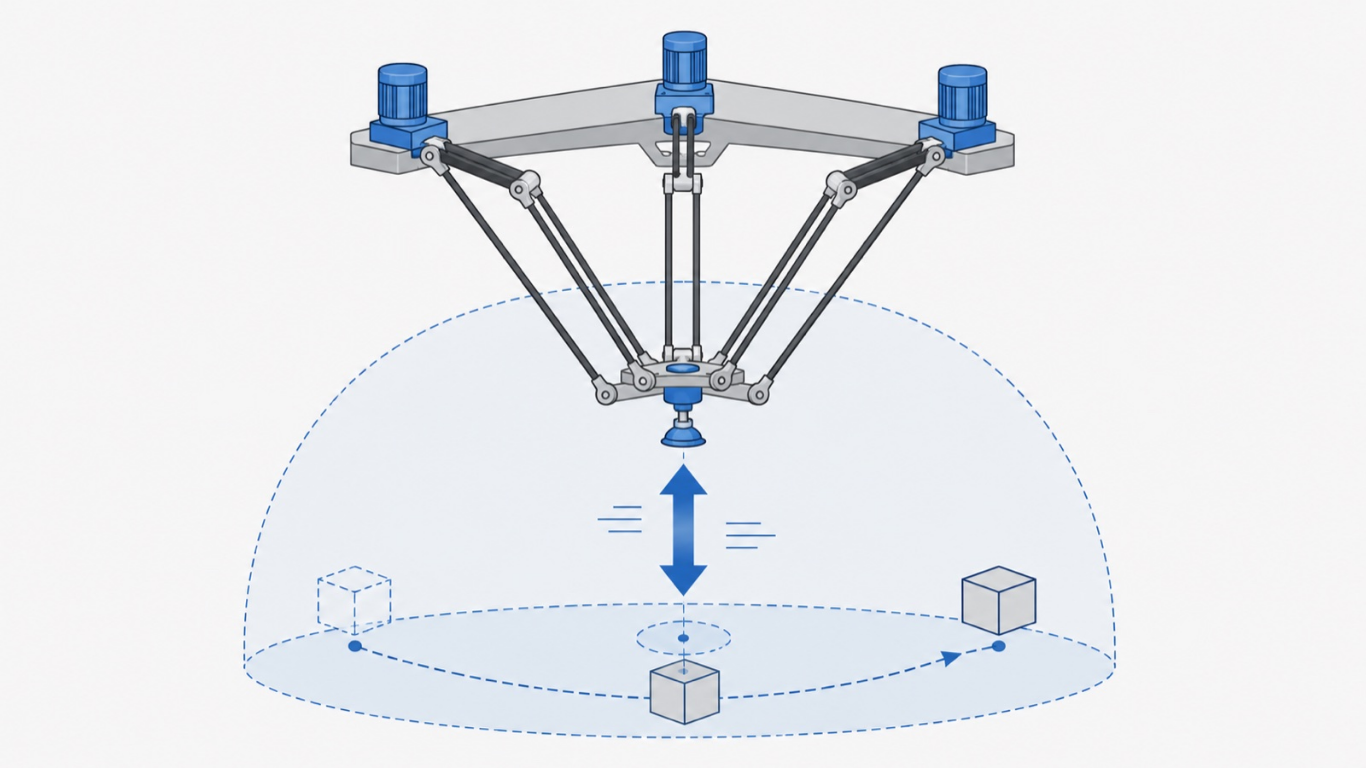
Cách tính tải trọng đầu cần Robot Delta và công thức kỹ thuật
Quá trình tính toán đòi hỏi sự kết hợp giữa khối lượng tĩnh và lực gia tốc động.
Công thức xác định tổng tải trọng tĩnh cơ bản:
M_static = M_product + M_gripper + M_accessories
Robot Delta hoạt động ở gia tốc rất cao, thường đạt từ 10G đến 15G.
Do đó, kỹ sư cần tính lực tác dụng động học:
F_dynamic = M_static (g + a)
Trong đó:
- g là gia tốc trọng trường (9.81 m/s^2).
- a là gia tốc di chuyển thực tế của robot (m/s^2).
Để đảm bảo an toàn, hệ số dự phòng K luôn được áp dụng:
- Hệ số K = 1.3 – 1.5 cho ứng dụng gắp thả tiêu chuẩn.
- Hệ số K = 1.8 – 2.0 cho tốc độ cao trên 120 PPM hoặc quán tính lớn.
Tải trọng thực tế để chọn model robot:
Payload_required = M_static K.
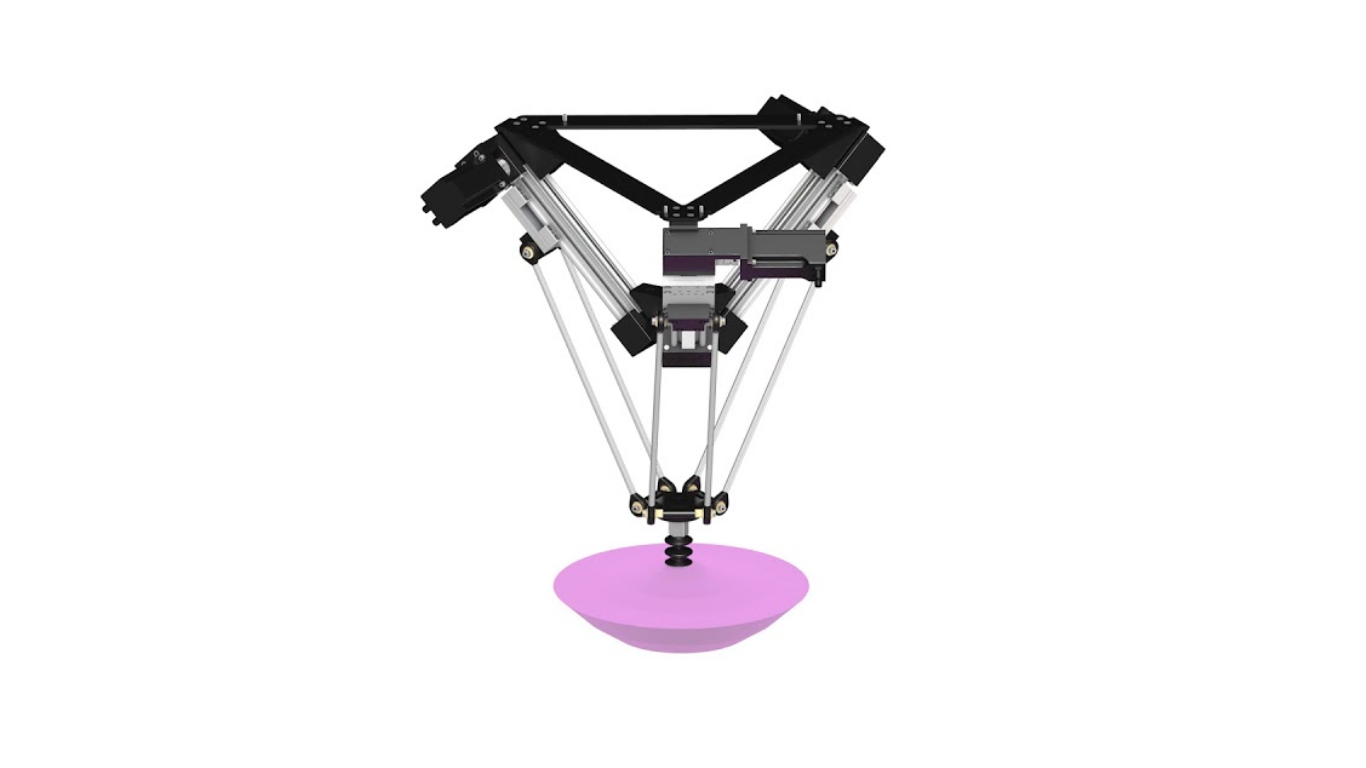
Ảnh hưởng của quán tính và mô-men uốn đầu cần
Nhiều kỹ sư thường bỏ qua khoảng cách lệch tâm của tay kẹp. Nếu tâm trọng lực (CoG) của tay kẹp nằm quá xa tâm trục, mô-men uốn sẽ tăng vọt. Điều này gây rung lắc mạnh khi robot phanh gấp ở tốc độ cao.
Kỹ sư cần kiểm tra thêm quán tính quay vòng quanh trục Z (J_z) của đầu gắp. Mô-men phát sinh phải nhỏ hơn thông số cho phép trong tài liệu kỹ thuật (DataSheet) của nhà sản xuất.
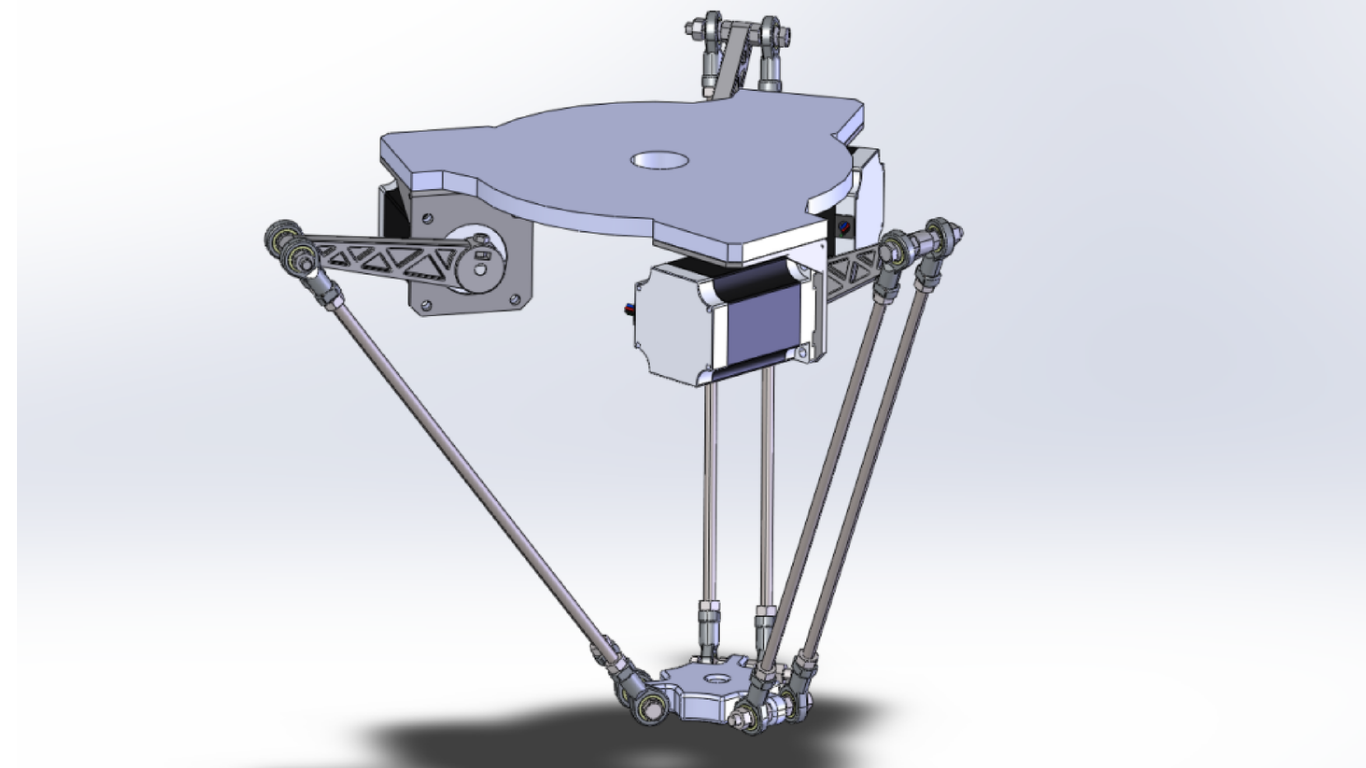
Các bước thực hành tính tải trọng cho bài toán thực tế
Quy trình tính toán nhanh gọn gồm các bước tiêu chuẩn sau:
- Xác định khối lượng sản phẩm: Ví dụ vỉ thuốc nặng 150g.
- Thiết kế tay kẹp trên CAD: Đo trọng lượng cụm tay hút chân không là 350g.
- Áp dụng hệ số an toàn: Lấy hệ số K = 1.5.
- Tính toán: Payload_required = (0.15 + 0.35) x 1.5 = 0.75 kg.
- Chọn thiết bị: Tra cứu catalogue và chọn dòng Robot Delta có tải trọng từ 1kg đến 3kg để vận hành bền bỉ.
結論する
Hiểu rõ cách tính tải trọng đầu cần Robot Delta giúp doanh nghiệp chọn đúng thiết bị và gia tăng tuổi thọ dây chuyền.
Bạn cần hỗ trợ tính toán thông số kỹ thuật, mô phỏng hành trình 3D hoặc chọn dòng Robot Delta phù hợp cho nhà máy?
Liên hệ ngay với đội ngũ kỹ sư của 誓う qua Hotline/Zalo: 0347 103 200 hoặc Email: sales@swoer.vn để nhận tư vấn và test phôi hoàn toàn miễn phí!
お問い合わせ
材料のサイズと必要な速度をお知らせください。