 Japanese
 Vietnamese
 English
 Korean
 Thai
 Malay
Robot Delta (Robot nhện) nổi tiếng với tốc độ gắp đặt cực nhanh. Thiết bị có thể đạt từ 100-200+nhịp/phút trên dây chuyền đóng gói.
Tuy nhiên, sự cố giác hút chân không (Vacuum Pad) không hút được phôi khiến cả dây chuyền tạm dừng. Sản phẩm bị bỏ sót hoặc rơi vãi giữa chừng khi Robot di chuyển gia tốc cao.
Nhiều kỹ sư vội vàng tăng áp suất khí nén đầu vào. Cách làm này lãng phí năng lượng và dễ làm xé rách giác hút cao su.
Hiện tượng giác hút không tạo đủ lực bám xuất phát từ 3 nhóm nguyên nhân chính. Bài viết này 誓う sẽ giúp bạn bắt bệnh kỹ thuật và xử lý triệt me sự cố ngay tại xưởng.
Nguyên nhân khiến giác hút robot delta không hút được do khí nén & chân không
Hệ thống khí nén yếu hoặc rò rỉ chiếm 60% các sự cố không hút được phôi:
- Áp suất khí nén đầu vào không đủ: Nguồn cấp khí tụt dưới 4-6bar làm bộ tạo chân không (Ejector) không tạo đủ áp suất âm (–P).
- Tắc nghẽn bộ lọc chân không (Vacuum Filter): Bụi bẩn, mạt carton hoặc dầu mỡ bám kín làm cản trở lưu lượng hút.
- Rò rỉ đường ống khí nén: Ống PU bị nứt gãy do cánh tay Robot Delta co bóp di chuyển gia tốc liên tục.
- Hỏng van điện từ điều khiển (Solenoid Valve): Van chuyển đổi hút/xả bị kẹt cuộn coil hoặc phản hồi chậm so với nhịp Robot.
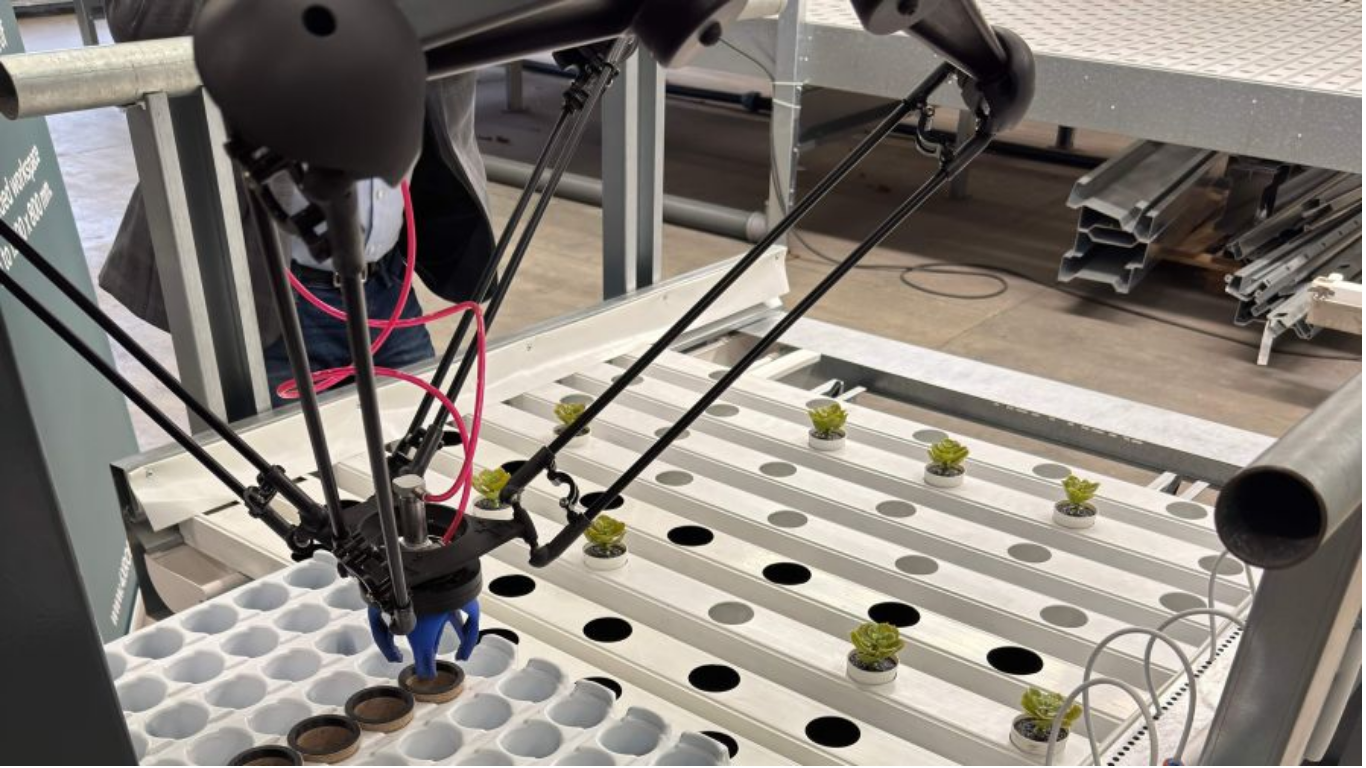
Nguyên nhân khiến giác hút robot delta không hút được do giác cao su & đầu gắp
Hao mòn cơ khí tại vị trí tiếp xúc trực tiếp làm mất độ kín niêm phong:
- Giác cao su bị rách hoặc nứt mép: Bề mặt tiếp xúc bị hở khí (Leakage), không duy trì được khoảng chân không.
- Chọn sai kiểu dáng giác hút: Dùng giác hút phẳng (Flat) cho sản phẩm bề mặt cong gồ ghề, hoặc dùng giác cứng cho bao bì nilon mềm.
- Bám dính chất bẩn trên bề mặt giác: Dầu mỡ và bụi thực phẩm bám dính làm giảm ma sát, gây trượt phôi khi văng nhanh.
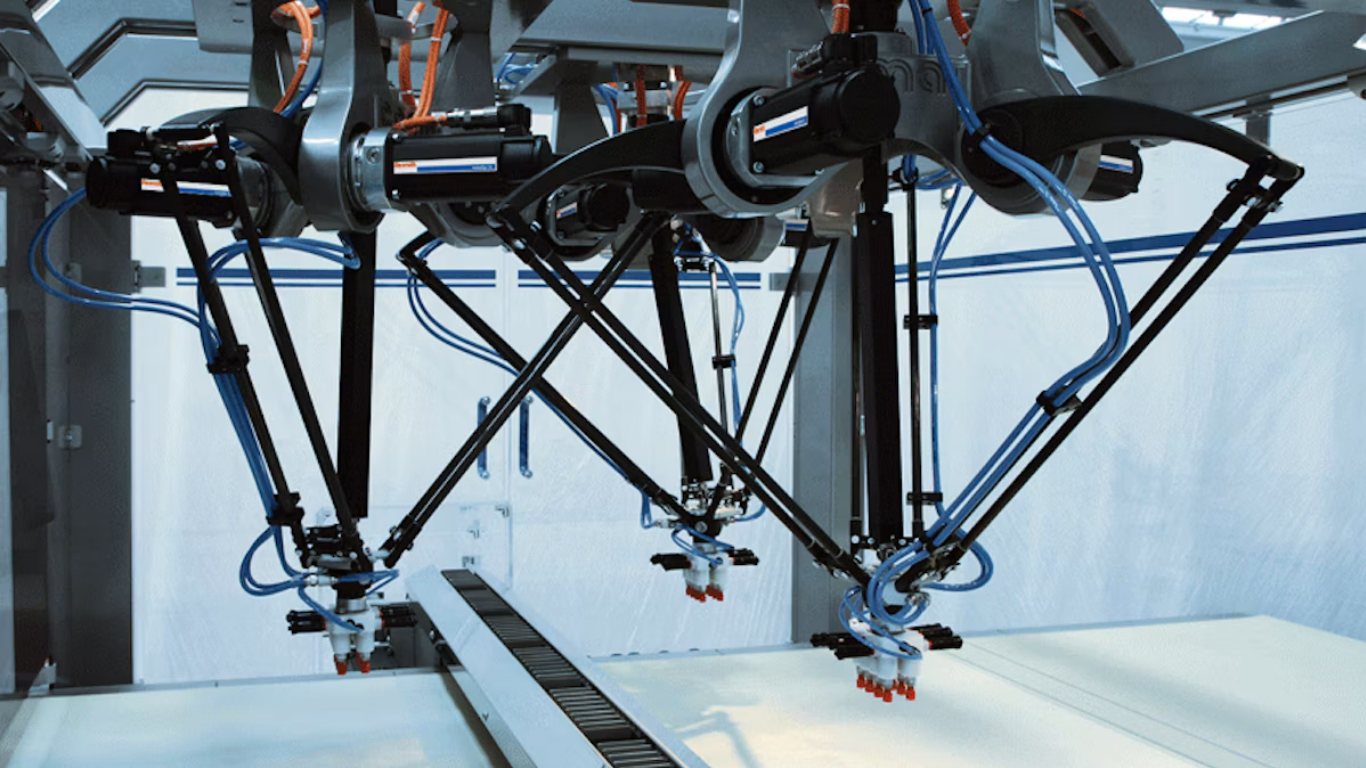
Nguyên nhân khiến giác hút robot delta không hút được do tọa độ & bề mặt phôi
Sai lệch về lập trình và đặc tính phôi khiến đầu gắp không thể tạo điểm ép:
- Lệch tọa độ điểm gắp (Pick Point / Z-Height): Trục Z hạ chưa tới điểm chạm khiến giác hút không được nén nhẹ để tạo độ kín.
- Sai lệch hệ thống Vision: Camera nhận diện sai tọa độ phôi trên băng tải, làm đầu gắp tiếp xúc lệch mép sản phẩm.
- Bề mặt phôi quá xốp hoặc dính dầu: Phôi thùng carton thô quá thoáng khí hoặc phôi dính nước làm tụt độ sâu chân không.
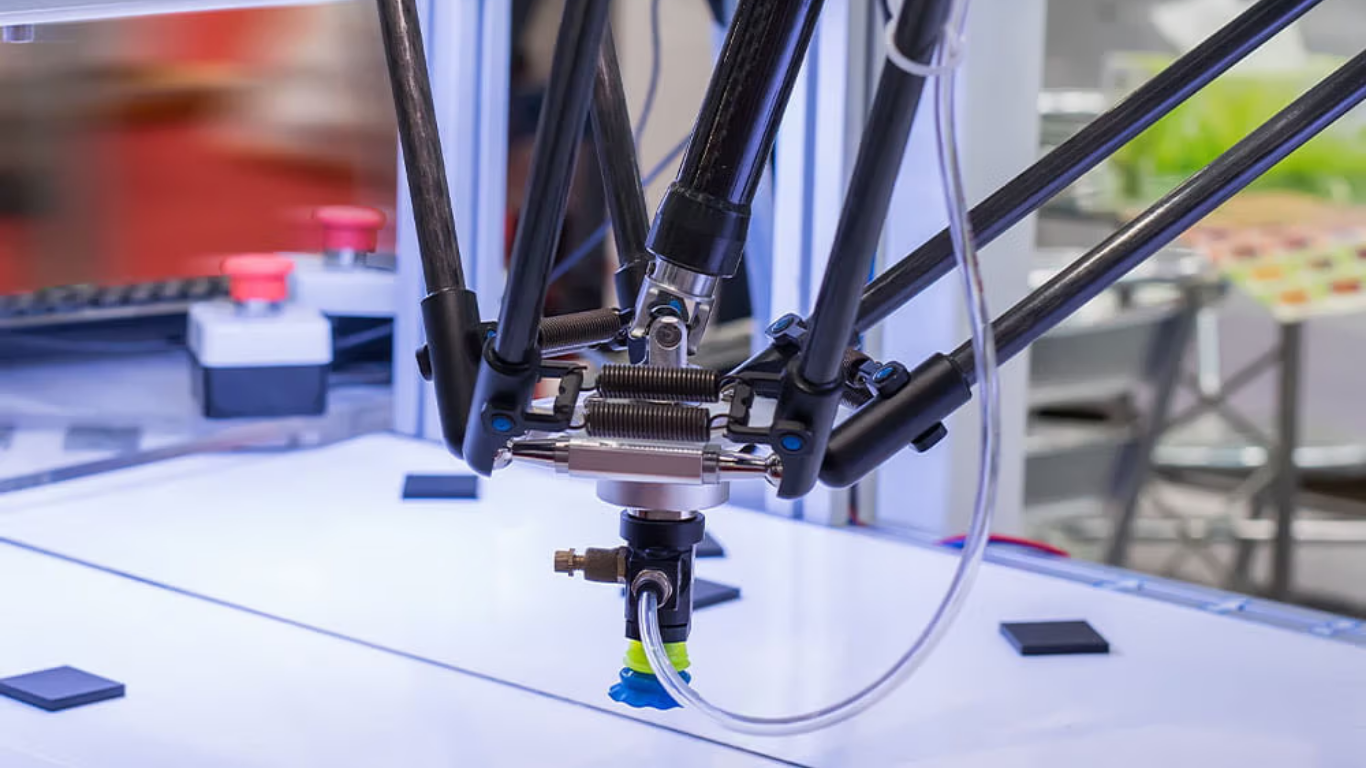
Bảng quy trình sửa lỗi giác hút robot delta không hút được
Kỹ thuật viên vận hành có thể tự kiểm tra theo checklist 6 bước sau:
- Kiểm tra Áp kế (Pressure Gauge): Xác định áp suất nguồn cấp (5-7bar) và áp suất âm (<-60kPa đến -80kPa).
- Kiểm tra độ kín đường ống: Dùng dung dịch thử rò rỉ dọc theo tuyến ống PU dẫn từ bệ cố định xuống nền tảng di động.
- Vệ sinh / Thay mới lọc chân không: Tháo cốc lọc, xịt sạch bụi bẩn hoặc thay thế lõi lọc đã mờ đục.
- Kiểm tra bề mặt Giác hút (Vacuum Pad): Lau sạch bề mặt Silicone/NBR. Thay mới ngay nếu phát hiện vết nứt rách.
- Cân chỉnh chiều cao trục Z & tọa độ Vision: Set lại thông số Z-Offset để giác hút nén nhẹ 1-3mm lên bề mặt phôi.
- Test nhịp xả khí (Blow-off): Đảm bảo van xả áp hoạt động đúng thời điểm để nhả phôi mượt mà, không bị kéo lê.
Dịch vụ cung cấp & tối ưu đầu gắp robot delta từ SWOER
SWOER cung cấp trọn gói linh kiện và giải pháp tối ưu đầu gắp Robot Delta:
- Sẵn kho giác hút & Bộ tạo chân không OEM: Đa dạng chất liệu Silicone FDA cho thực phẩm, NBR chống dầu, ESD chống tĩnh điện.
- Cải tiến cụm đầu gắp (End-Effector): Thiết kế cụm giác hút đa điểm kết hợp xilanh kẹp cho các mẫu phôi khó.
- Thay thế thanh truyền Carbon & Khớp cầu: Khắc phục triệt để hiện tượng rơ lắc gây lệch tọa độ gắp.
- Bảo trì & Hỗ trợ kỹ thuật tận xưởng: Đội ngũ kỹ sư tự động hóa hỗ trợ căn chỉnh, tối ưu nhịp Cycle-time 24/7.
結論する
Hiện tượng giác hút Robot Delta không hút được hoàn toàn có thể khắc phục nhanh chóng nếu kiểm tra đúng quy trình.
Hệ thống Robot Delta tại nhà máy của bạn đang gặp sự cố rơi phôi hoặc lỗi chân không không ổn định?
Liên hệ ngay với 誓う qua Hotline/Zalo: 0347 103 200 hoặc Email: sales@swoer.vn để nhận TƯ VẤN KỸ THUẬT XỬ LÝ SỰ CỐ MIỄN PHÍ & BÁO GIÁ LINH KIỆN GIAO TRONG 2 GIỜ!
お問い合わせ
材料のサイズと必要な速度をお知らせください。